I giunti dei robot di movimento ad alta velocità richiedono un movimento composito tridimensionale e ad alta frequenza e i connettori sono soggetti a vibrazioni continue, torsione e usura da micromovimenti. I robot industriali tradizionali hanno traiettorie operative relativamente fisse e i loro connettori funzionano principalmente come percorsi di alimentazione e segnale; negli scenari di movimento ad alta velocità, tuttavia, il guasto raramente si verifica istantaneamente ma piuttosto si accumula gradualmente durante il movimento continuo. La logica dietro la selezionecconnettori per robot di movimentodovrebbe basarsi sulla derivazione dei requisiti di progettazione da queste condizioni operative.
Perché l'affidabilità meccanica è una priorità?
In ambienti con vibrazioni continue, i connettori standard con bloccaggio ad attrito potrebbero subire un allentamento progressivo. I terminali si spostano leggermente durante la vibrazione, provocando una diminuzione graduale della pressione di contatto, che alla fine porta a cadute di segnale o interruzioni di alimentazione.
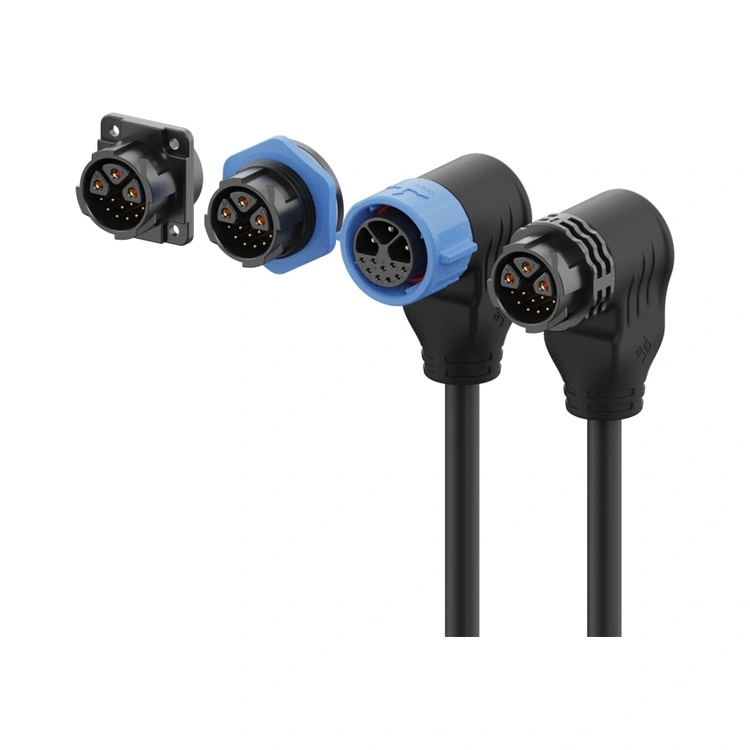
Le caratteristiche di progettazione che affrontano questo problema includono: bloccaggio positivo e bloccaggio secondario, come il meccanismo Connector Position Assurance (CPA), che utilizza arresti meccanici per impedire il disinnesto accidentale del terminale; e design dei contatti ridondanti, in cui i contatti doppi o due contatti indipendenti mantengono la conduttività anche se un singolo contatto si usura. In posizioni critiche come i moduli congiunti, queste caratteristiche di affidabilità meccanica dovrebbero avere la precedenza su altre considerazioni. Per i connettori utilizzati nei robot di movimento, i meccanismi di bloccaggio resistenti alle vibrazioni sono un requisito fondamentale nelle applicazioni a movimento continuo.
Come viene garantita l'integrità del segnale?
La domanda di larghezza di banda dati nei sistemi robotici ad alta velocità continua ad aumentare. L'elaborazione della visione in tempo reale, il controllo del movimento e il rilevamento ambientale sono altamente accoppiati, e spesso richiedono che segnali differenziali ad alta velocità e linee elettriche siano instradati in parallelo all'interno di giunti compatti.
In questo layout, l'interferenza elettromagnetica (EMI) è una preoccupazione primaria. I progetti di schermatura che utilizzano strutture a impedenza controllata aiutano a ridurre l'attenuazione del segnale e la diafonia tra il segnale e le linee di alimentazione. Nelle applicazioni servoazionate,connettori per robot di movimentodeve trasportare correnti di diversi ampere mantenendo una comunicazione chiara attraverso i canali di segnale per encoder, sensori e altri componenti. I connettori ibridi raggiungono l'isolamento elettrico e l'integrazione meccanica all'interno di un'unica interfaccia, riducendo la complessità del cablaggio e il numero di punti di connessione.
Come dovrebbero essere fatti i compromessi riguardo all’adattamento allo spazio?
Lo spazio interno all'interno dei giunti del robot è relativamente limitato. Quando i connettori sono accoppiati in spazi ristretti, possono essere soggetti a sollecitazioni di assemblaggio non assiali che, nel tempo, possono causare la deformazione dell'alloggiamento o lo spostamento del terminale.
Un design flottante può assorbire lo spostamento causato dalle tolleranze di assemblaggio e dalle vibrazioni operative, riducendo così l'impatto delle sollecitazioni di assemblaggio sui terminali. Le soluzioni con passo stretto e profilo basso sono direttamente adatte per spazi compatti, riducendo al minimo il montaggio forzato dovuto ai vincoli di spazio. Una volta soddisfatti i primi due criteri, seleziona la soluzione più compatta possibile. Adattamentoconnettori per robot di movimentoin spazi limitati richiede un equilibrio tra affidabilità e compattezza.
Come dovrebbe essere condotta la verifica dopo la selezione?
Una volta completata la selezione, si consiglia di verificare con il fornitore se il prodotto è stato sottoposto a test di durata dinamica, compresi i dati sulle prestazioni in condizioni di vibrazione, torsione e movimento composito. I parametri elettrici statici sono semplicemente un punto di partenza; l'affidabilità in condizioni operative dinamiche è la metrica fondamentale perconnettori per robot di movimento.
Chi siamo
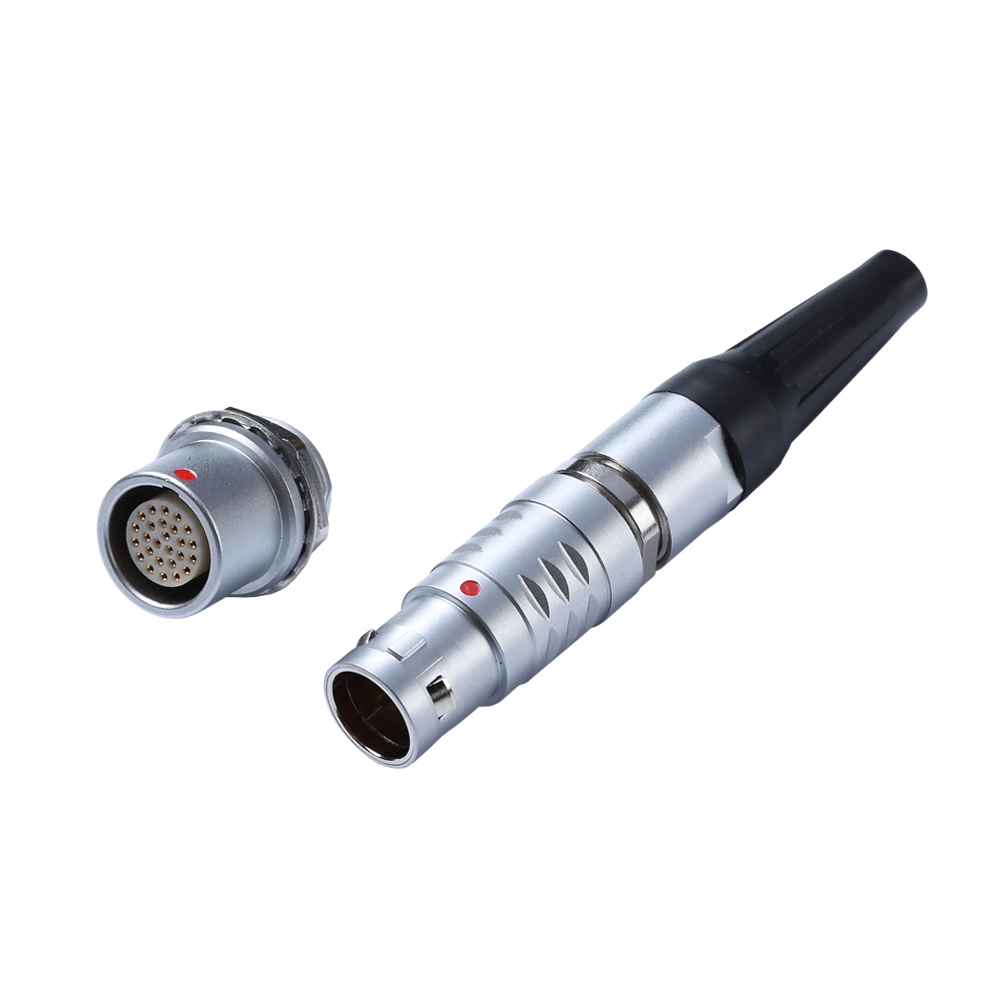
Reunion ha una vasta esperienza nei connettori autobloccanti push-pull. Il suo meccanismo di bloccaggio resistente alle vibrazioni e il design compatto soddisfano i requisiti di affidabilità meccanica e di risparmio di spazio dei robot di movimento ad alta velocità. La selezione di un connettore in base a scenari di guasto fornisce una corrispondenza più accurata alle esigenze effettive rispetto al semplice confronto delle specifiche.
Utilizziamo i cookie per offrirti una migliore esperienza di navigazione, analizzare il traffico del sito e personalizzare i contenuti. Utilizzando questo sito, accetti il nostro utilizzo dei cookie. politica sulla riservatezza